

概述
Voyager 是 Lumafield 的基于云的软件,用于管理、检查和分析在 Neptune 和 Triton 扫描仪上捕获的数据。无论您是 X 射线 CT 新手还是老手,Voyager 都为您提供了组织扫描 Projects、导航重建体积、测量几何形状和运行分析工作流程的工具。 Voyager 包括两个主要组件:- Project 编辑器 — 用于 CT 数据的交互式可视化、测量和分析
- Dashboards — 用于 Project 组织、工作区管理和管理设置
Voyager Project 编辑器
Project 编辑器是 Lumafield 的分析软件,用于直接与 CT 扫描数据进行交互——创建和导航数据、测量几何形状以及运行分析工作流程。布局信息请参阅 四处走动。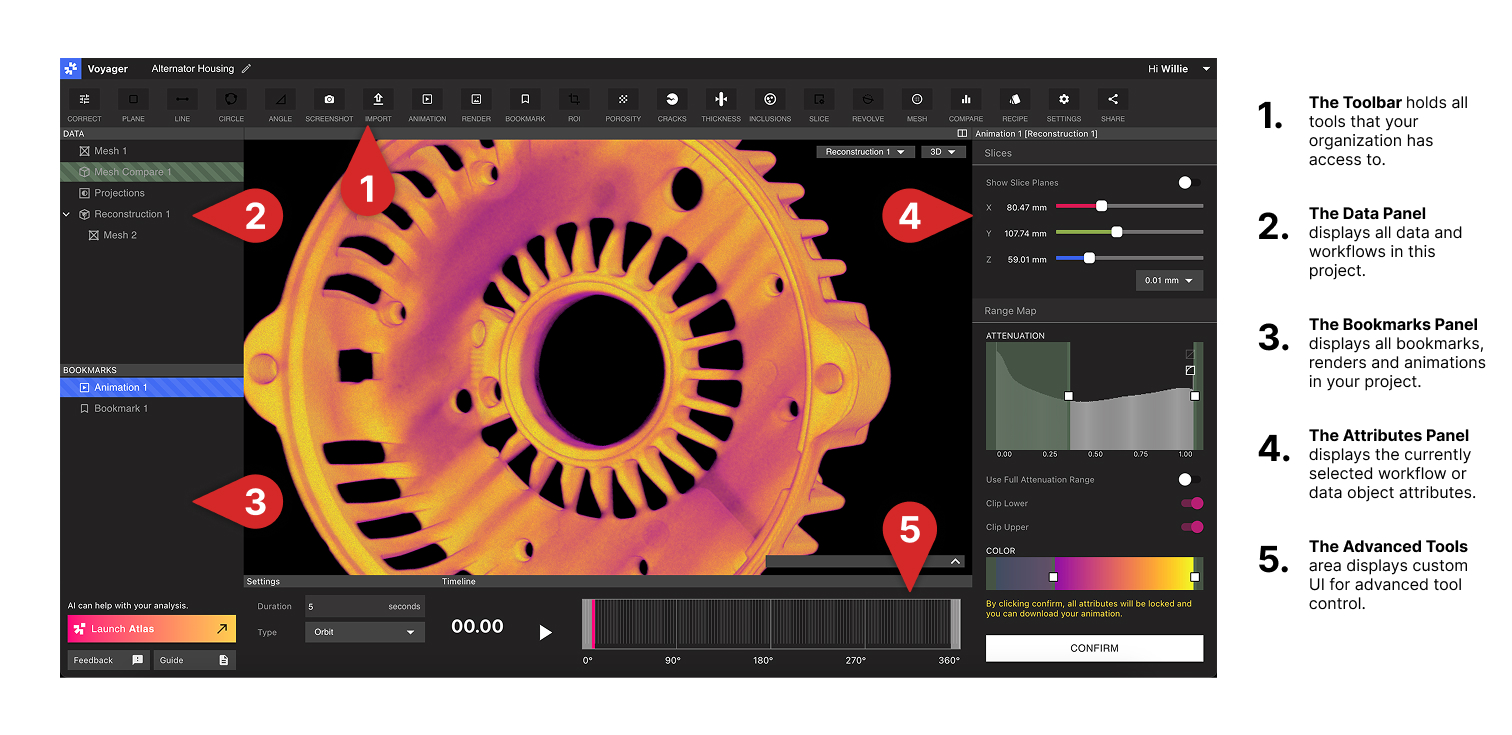
Voyager 模式
自 Voyager 2.0 起,工具栏被组织为三个面向任务的 模式。切换模式会保留您的数据——仅工具集会发生变化。分析模式数据
在 分析模式 中,Project 编辑器将 Project 数据组织为以下类型,每种数据都呈现为一个数据对象:- Projections — 扫描期间捕获的原始 X 射线照片
- 重建 — 从这些 Projections 重建出的完整 CT 体积
- 感兴趣区域 (ROI) — 重建或另一个 ROI 的定向子体积
- 平面 — 支持 2D 测量的基于切片的视图
- 网格 — 由 网格工具 生成或通过 导入工具 导入的表面表示
- Analysis 结果 — 工作流程的输出(例如 CAD 比较、孔隙率、夹杂物、裂纹和壁厚)
尺寸标注模式数据
在 尺寸标注模式 中,3D 自动尺寸标注 套件在您选择的体积上生成一组并行的、面向 GD&T 的数据对象:- 特征集 — 由特征提取和手动特征创建生成的平面和圆柱;该模式中每个工具的输入
- 全零件网格 — 由 轮廓度 使用的亚体素边界网格
- 导入的 CAD — 通过 导入工具 加载用于轮廓度、位置度和方向控制的
.STEP名义几何;参见 名义 CAD 导入 - 基准 — 在提取或手动创建的特征(或导入的 CAD)上构建的平面、轴和中分面参考
- 基准参考框架 (DRF) — 跨越零件和导入的 CAD 的相关基准集合
- 直接尺寸 — 带公差和合格/不合格颜色编码的 距离、角度和直径 测量
- GD&T 评估 — 平面度、圆柱度、轮廓度、位置度、垂直度、平行度、倾斜度和跳动(圆跳动和全跳动),并附有考虑公差的标签
高级工具
除了三种模式之外,还有两组功能:- Recipes — 您组织可用的扫描和分析步骤的自动化、可重复序列。
- Labs — 实验性应用,包括 Data Quality Toolkit、ROI Copy & Paste 和 2D Dimensioning。
Voyager 平台
Voyager 平台 是 Voyager 的组织层。登录后,主页是入口。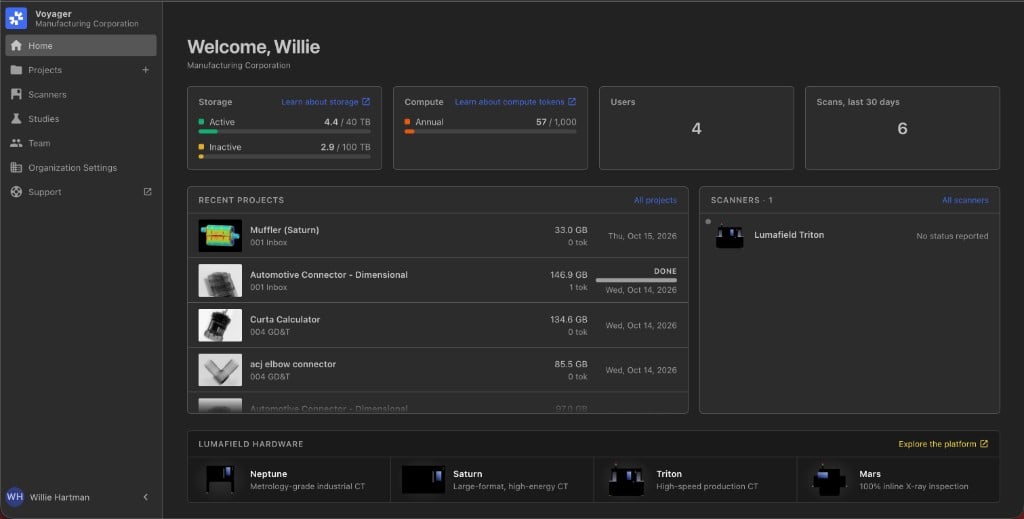
- Projects 是 CT Projects 的列表,由已完成的扫描自动填充。使用标签和 批量操作 进行大规模组织和搜索,并查看您组织的 工作区——分组相关 Projects 的访问边界。
- 团队和组织设置 包含用户管理、工作区创建、扫描仪访问和组织范围设置。组织经理负责管理它们。主页上的扫描仪状态显示机群。
Voyager 配置
Voyager 提供 Cloud、GovCloud 和 On-Prem 三种部署形态。- Voyager Cloud 是 Lumafield 的标准托管部署,对受支持的硬件系统提供由 Lumafield 管理的 软件版本。
- Voyager GovCloud 为具有更高安全性和合规性要求的客户提供类似的部署模式。GovCloud 包含 Voyager 平台页面——Projects、团队、Scanners 和研究——以及框架。
- Voyager On-Prem 安装于您的环境中,软件版本通过 Lumafield 协调发布。On-Prem 包含相同的平台页面和框架。服务器重启说明请参阅我们的 On-Prem Power 指南。